Omniverse で構築を始める
NVIDIA Agent Toolkit の一部である NVIDIA Omniverse ライブラリは、フィジカル AI を構築する開発者や AI エージェントに、GPU アクセラレーテッド シミュレーションとサポート ツールを提供します。NVIDIA RTX™ センサー シミュレーション、物理学、シミュレーション対応アセットの検証を既存の OpenUSD アプリケーションに統合して、仮想世界を構築、テスト、洗練します。これらの機能を既存のツールやライブラリと組み合わせて、ワークフローに適合させることができます。
Omniverse AI エージェント スキル
NVIDIA 検証済みスキルを使用して、OpenUSD、シミュレーション対応のアセット準備、合成データ、ニューラル再構築、ビューアーの作成、およびシーンの最適化のための限定されたエージェント ワークフローをガイドし、意思決定時点でヒューマンレビューを行います。
CAD から SimReady へ
下流のワークフロー向けに、ジオメトリ、材料、物理学を使用して CAD アセットを SimReady USD に変換します。
おすすめの用途: CAD またはソース アセットを、シミュレーション パイプライン向けにレビュー可能な USD 出力に変換する
欠陥画像生成
AOI 検査のユース ケース向けに、異常例を生成し、モデルを評価します。
おすすめの用途: PCBA、金属表面、またはガラスの検査データ ワークフロー
ニューラル再構築
実世界の運転シーンを再構築し、AV トレーニング向けのバリエーションを生成します。
おすすめの用途: AV やロボティクス データセット向けのカメラ、LiDAR、レーダー、ステレオ再構築ワークフロー
リアルタイム ビューアー
Omniverse ツールから構築されたライブラリ ネイティブ ビューアーを使用して、OpenUSD シーンを検査できます。
おすすめの用途: ソースの USD アセットを変更することなく、レビュー可能な OpenUSD ビューアーを作成する
動画データ拡張
フィジカル AI モデルのトレーニング向けのシミュレーション データを拡張および強化します。
おすすめの用途: フィジカル AI モデル開発向けの動画データセットの強化とラベル付け
USD パフォーマンス チューニング
ランタイムのシミュレーション パフォーマンスを実現するために、大規模なデジタル ツイン シーンのプロファイリングとチューニングを行います。
おすすめの用途: ランタイムやシミュレーションでの使用前に、大規模な USD シーンの診断と改善を行う
シミュレーション向け Omniverse ライブラリ
エージェントや開発者が使用できるシミュレーション ライブラリを使用して、既存のアプリケーションやワークフローを拡張します。
ovphysx
スケーラブルなロボティクスとデジタル ツイン シミュレーション向けの、オープンソースの USD ネイティブ物理ライブラリ。
おすすめの用途: USD シーンの読み込み、物理シミュレーションのステップ実行、環境の複製、およびテンソルを介したシミュレーション データの受け渡し
ovrtx
NVIDIA RTM を基盤に構築された GPU アクセラレーテッド レンダリングとセンサー シミュレーション ライブラリ。
おすすめの用途: 既存のシミュレーターまたは 3D アプリケーションに RTX レンダリングとセンサー シミュレーションを追加する。
ovstorage
ローカル ストレージおよびクラウド ストレージ全体でアセット データを読み取り、書き込み、一覧表示、アクセスするためのバックエンドに依存しない API。
おすすめの用途: チーム、エージェント、ツールに、ストレージ バックエンド間でアセット データにアクセスし、ルーティングするための一貫した方法を提供する。
ovstage
高性能なシミュレーションや可視化のワークフロー向けの、GPU 対応の共有シーン データ レイヤー。
おすすめの用途: 互換性のある Omniverse ライブラリ間でシーン データを共有し、C、Python、テンソル インターフェイスを介してアクセスする。
ovnewton
ovstage に取り込まれた USD シーンから Newton 物理モデルを構築するオープンソースのラッパー ライブラリ。
おすすめの用途: 微分可能性、ユーザー拡張性、拡張性を備えた、ロボット工学者およびシミュレーション研究者向けの GPU アクセラレーテッド物理演算。
ovui
アプリのインターフェイス、インタラクション テスト、CI スクリーンショットのチェック向けの Python UI ライブラリ。
おすすめの用途: USD ワークフローに関連するローカル ツール、インスペクター、レビュー アプリの作成
ovstream
GPU アプリケーションとインタラクティブなクライアント間で、レンダリング済みフレーム、音声、メッセージ、およびユーザー入力をストリーミングします。
おすすめの用途: ovrtx などのツールから、レンダリングされた出力またはインタラクティブな出力をローカル クライアントまたはブラウザー クライアントに提供する。
OpenUSD および SimReady コンテンツ ライブラリ
OpenUSD フレームワーク、SimReady ライブラリ、ならびに変換、検証、最適化ツールを使用して、シミュレーション対応の 3D コンテンツを構築および管理します。
OpenUSD
相互運用可能な 3D データ、SimReady アセット、エージェント型ワークフロー向けのオープンソース フレームワークと標準。
おすすめの用途: シミュレーション対応のコンテンツとエージェントがレビューするパイプラインをサポートできる、相互運用可能な3Dデータワークフローの構築
BReps
OpenUSD での CAD ジオメトリのサポート。
おすすめの用途: OpenUSD パイプラインで正確かつ編集可能な CAD ジオメトリを使用する。
mujoco-usd-converter
ロボティクス シミュレーション ワークフロー向けに MuJoCo モデルを OpenUSD に変換します。
おすすめの用途: MuJoCo ロボットやシミュレーション アセットを OpenUSD に移動し、可視化、検査、対象を絞ったシミュレーション ワークフローを実現する
SimReady Central Library
開発者が活用し、メーカーが配信できる、Hugging Face 上のゲートなしの SimReady アセット ライブラリ。
おすすめの用途: シミュレーション対応のアセットを見つけて組み合わせ、フィジカル AI トレーニング環境や AI ファクトリーのデジタル ツインを構築する。
SimReady Foundation
シミュレーション対応のアセットを作成および検証するためのフレームワークとパイプライン。
おすすめの用途: サポートされるシミュレーション ワークフロー向けのアセットの要件、プロファイル、検証対象を理解する
urdf-usd-converter
ロボティクス シミュレーション向けに URDF ロボット アセットを OpenUSD に変換します。
おすすめの用途: OpenUSD レビューと Newton 指向のシミュレーション ワークフロー向けの URDF ロボットの準備
usd-content-agents
エージェントを使用して、シミュレーション対応の OpenUSD アセットを準備します。
おすすめの用途: ジオメトリの作成、マテリアルの割り当て、テクスチャの生成、物理とジョイントの追加、および結果の検証。
usd-validation-nvidia
NVIDIA およびコア USD チェックに基づいて OpenUSD アセットを検証します。
おすすめの用途: ローカル ツール、CI、またはエージェントによるレビュー パイプラインに反復可能な USD 検証チェックを追加する
usd-convert-cad
Omniverse CAD Converter を使用して、サポートされている CAD フォーマットを OpenUSD に変換します。
おすすめの用途: エンジニアリング CAD アセットを USD ワークフローに取り込む。
usd-convert-gsplat
シミュレーションとレンダリングのために、ガウシアン スプラット データを OpenUSD に変換します。
おすすめの用途:.ply または .spz ガウシアン スプラット データを OpenUSD ワークフローに導入する
usd-exchange
OpenUSD コンテンツを作成および交換するための SDK とオーサリング スキル。
おすすめの用途: USD コンテンツのオーサリング、またはアプリケーション データの OpenUSD へのマッピング。
usd-optimize
パフォーマンスとメモリに関して OpenUSD コンテンツを最適化します。
おすすめの用途:OpenUSD アプリケーションとパイプラインにおけるシーンの複雑さ、メモリ使用量、ランタイム コストの削減
USD 検索
OpenUSD コンテンツ全体で自然言語検索と推論を実現します。
おすすめの用途: 大規模な USD ライブラリ全体でアセット、プリム、依存関係、または類似のコンテンツを見つける
usd-convert-asset
一般的な 3D アセット フォーマットを、相互運用可能な OpenUSD フォーマットに変換します。
おすすめの用途: OpenUSD ベースのワークフローへのスクリプト可能なアセットの取り込み
フィジカル AI 向けシミュレーション ライブラリ
これらの基礎的なシミュレーション ライブラリは、高度な物理学、再構築、AI モデリングのワークフローを支えます。 低レベルの制御が必要な場合は直接、またはエージェント型フィジカル AI ワークフローを構築する際に Omniverse ツールとスキルを通じて使用してください。
Newton Physics
NVIDIA Warp と OpenUSD を基盤に構築された、オープンソースの拡張可能な物理エンジンです。
PhysX
スケーラブルなロボティクス シミュレーションとモデリング向けのオープンソースのマルチフィジックス SDK。
Physicsnemo
大規模な AI 物理モデルの構築、トレーニング、ファインチューニング向けの CUDA-X™ ライブラリとオープンソースの Python フレームワークです。
NVIDIA Warp
オープンソースの Python フレームワークと CUDA-X ライブラリは、計算物理学、AI、最適化ワークフロー向けの GPU 高速化を提供します。
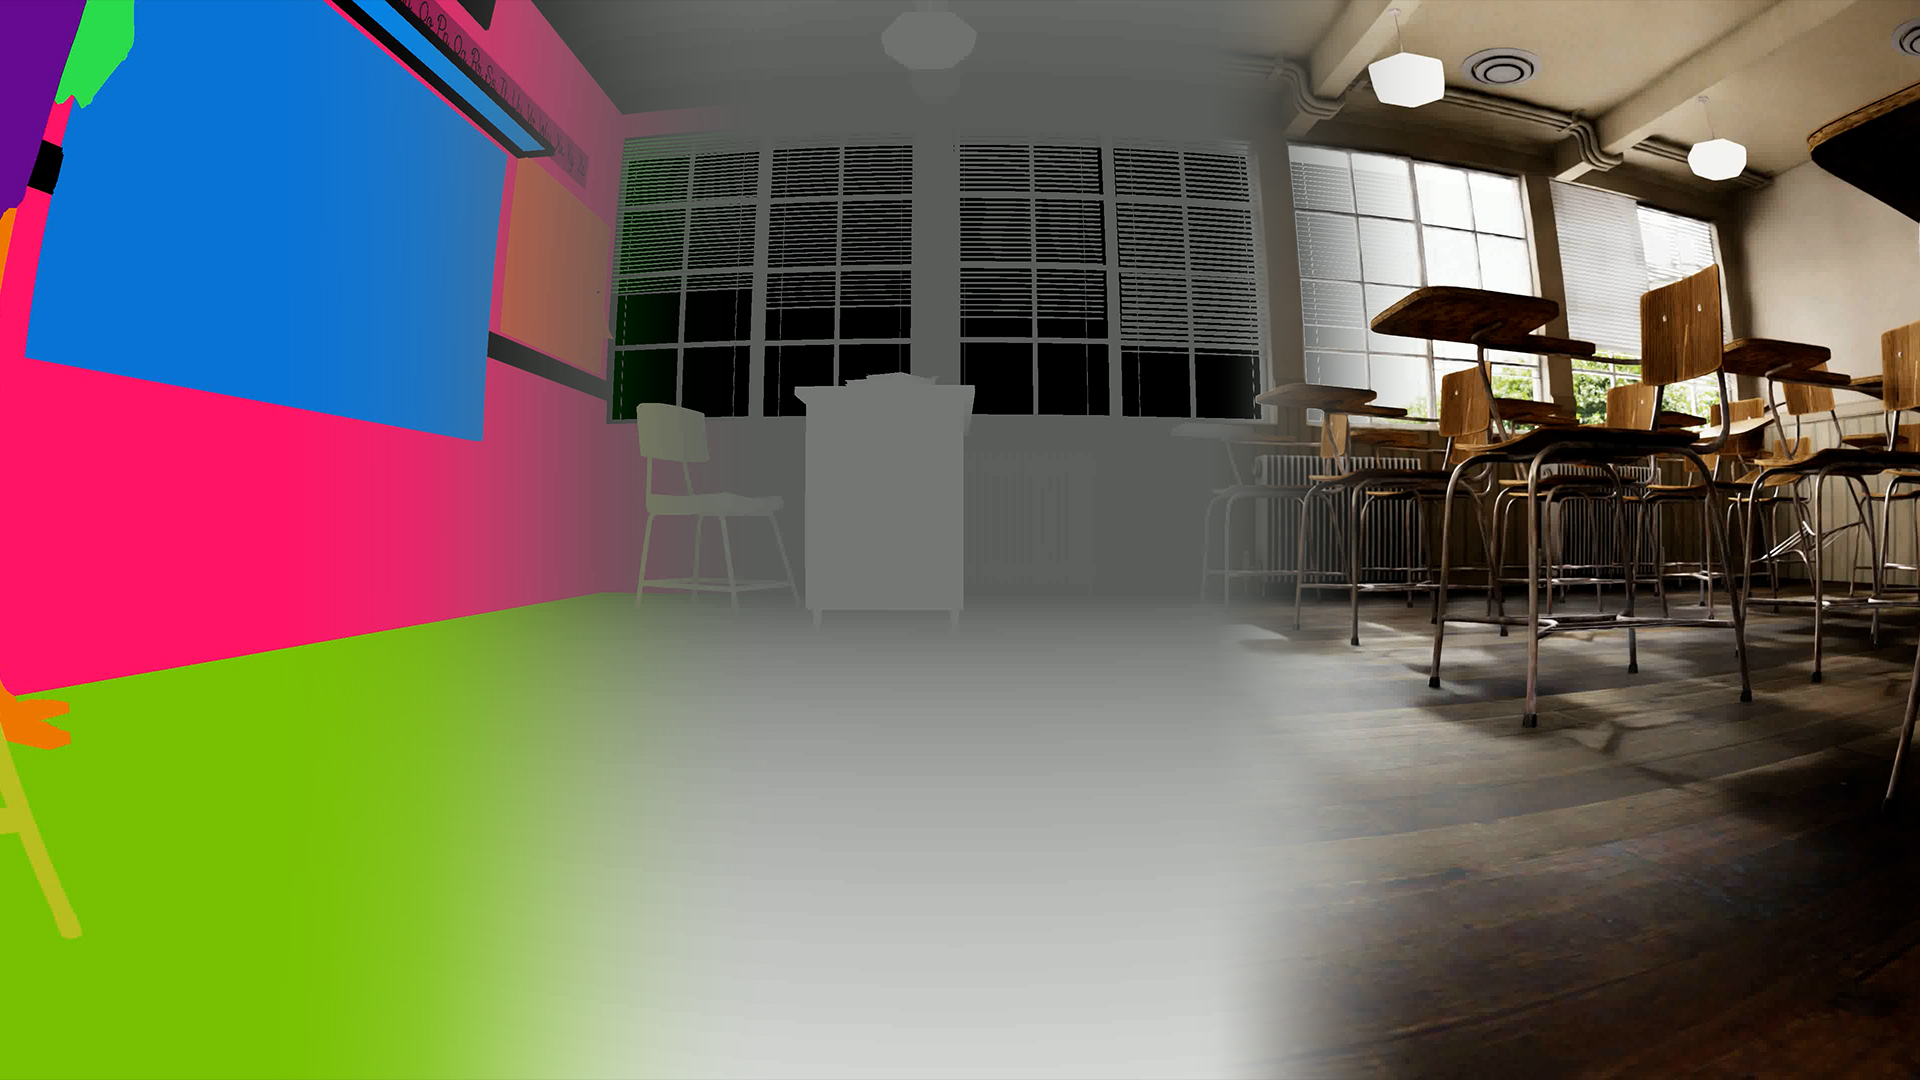
Omniverse Labs
Omniverse ライブラリ、OpenUSD、エージェントを呼び出すことができるツールを使用して、フィジカル AI ワークフローを構築するための実験的なサンプルとリファレンス パターンをご覧ください。
Omniverse Labs の詳細を見るBlueprints とエージェント ワークフロー
Omniverse ライブラリ、エージェント スキル、NVIDIA テクノロジーを結集したリファレンス ワークフローから始めましょう。
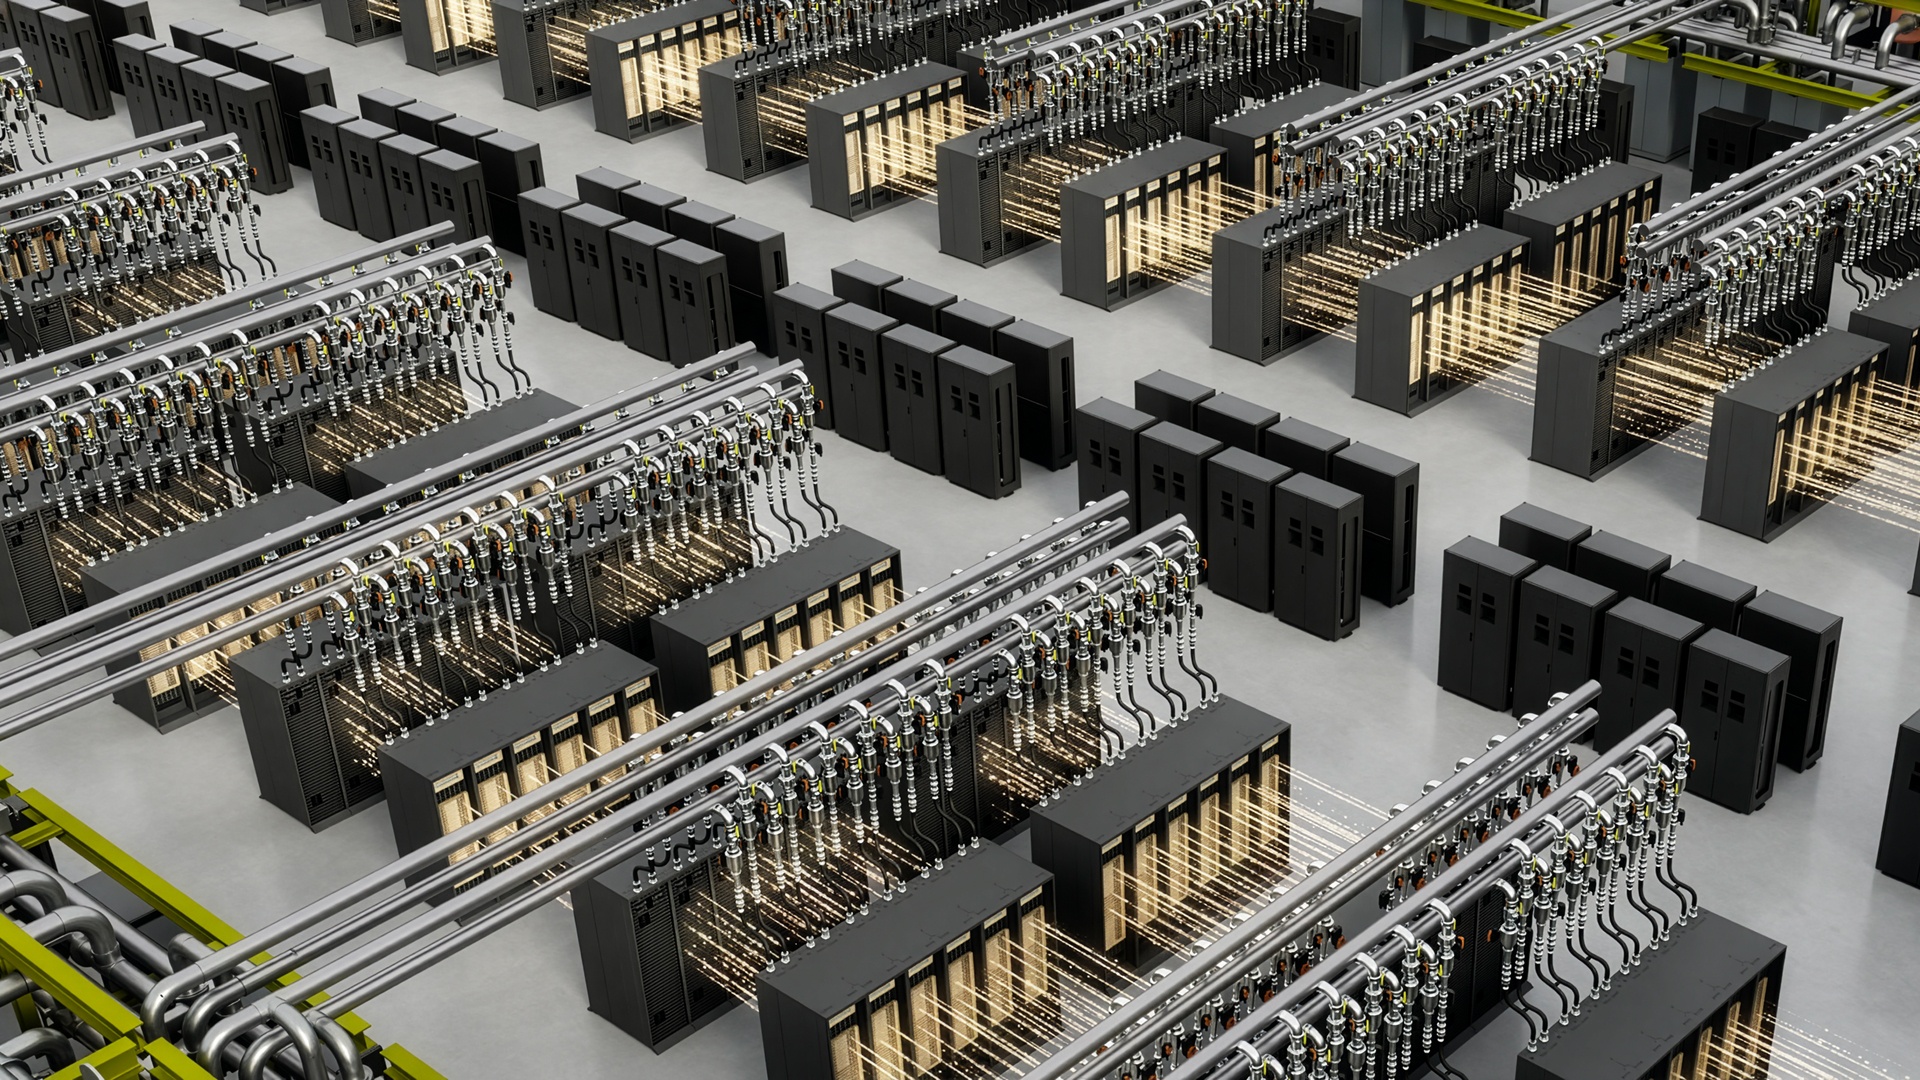
DSX ギガワット規模の AI ファクトリー
AI ファクトリーの設計、シミュレーション、運用を最適化します。
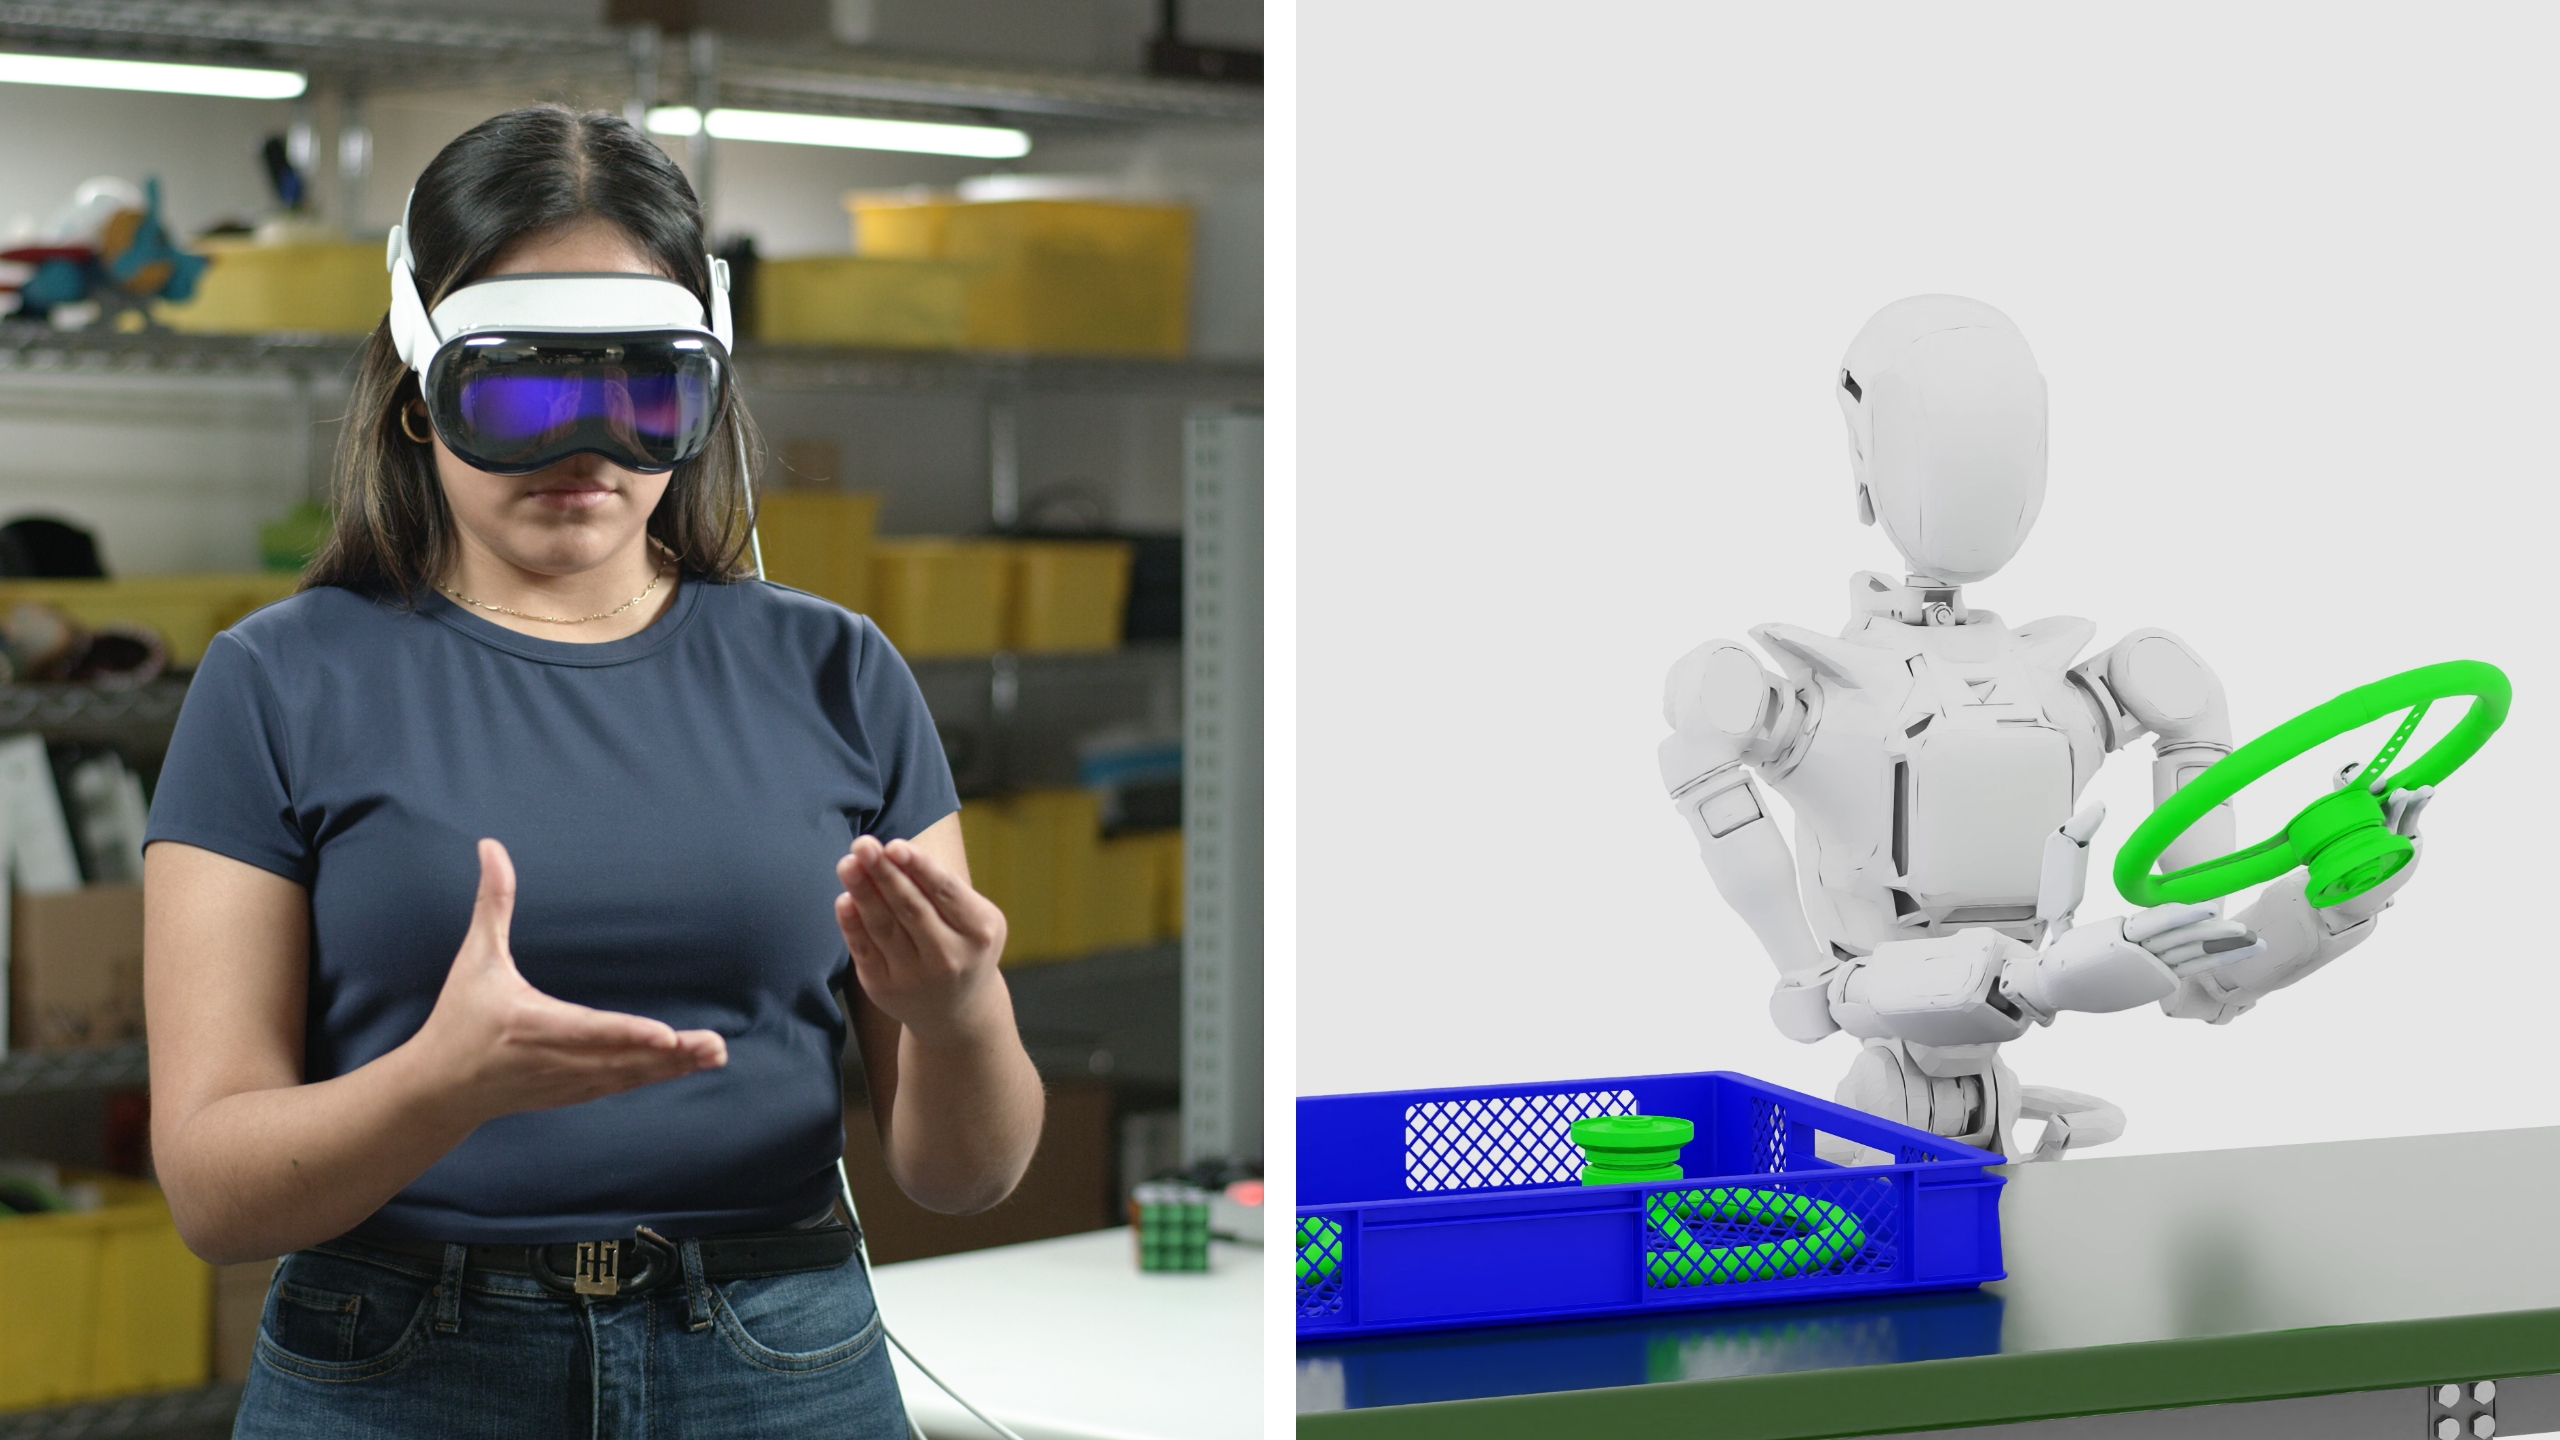
GR00T-Mimic ロボットの合成操作
ロボット向けに指数関数的な合成操作データを生成します。
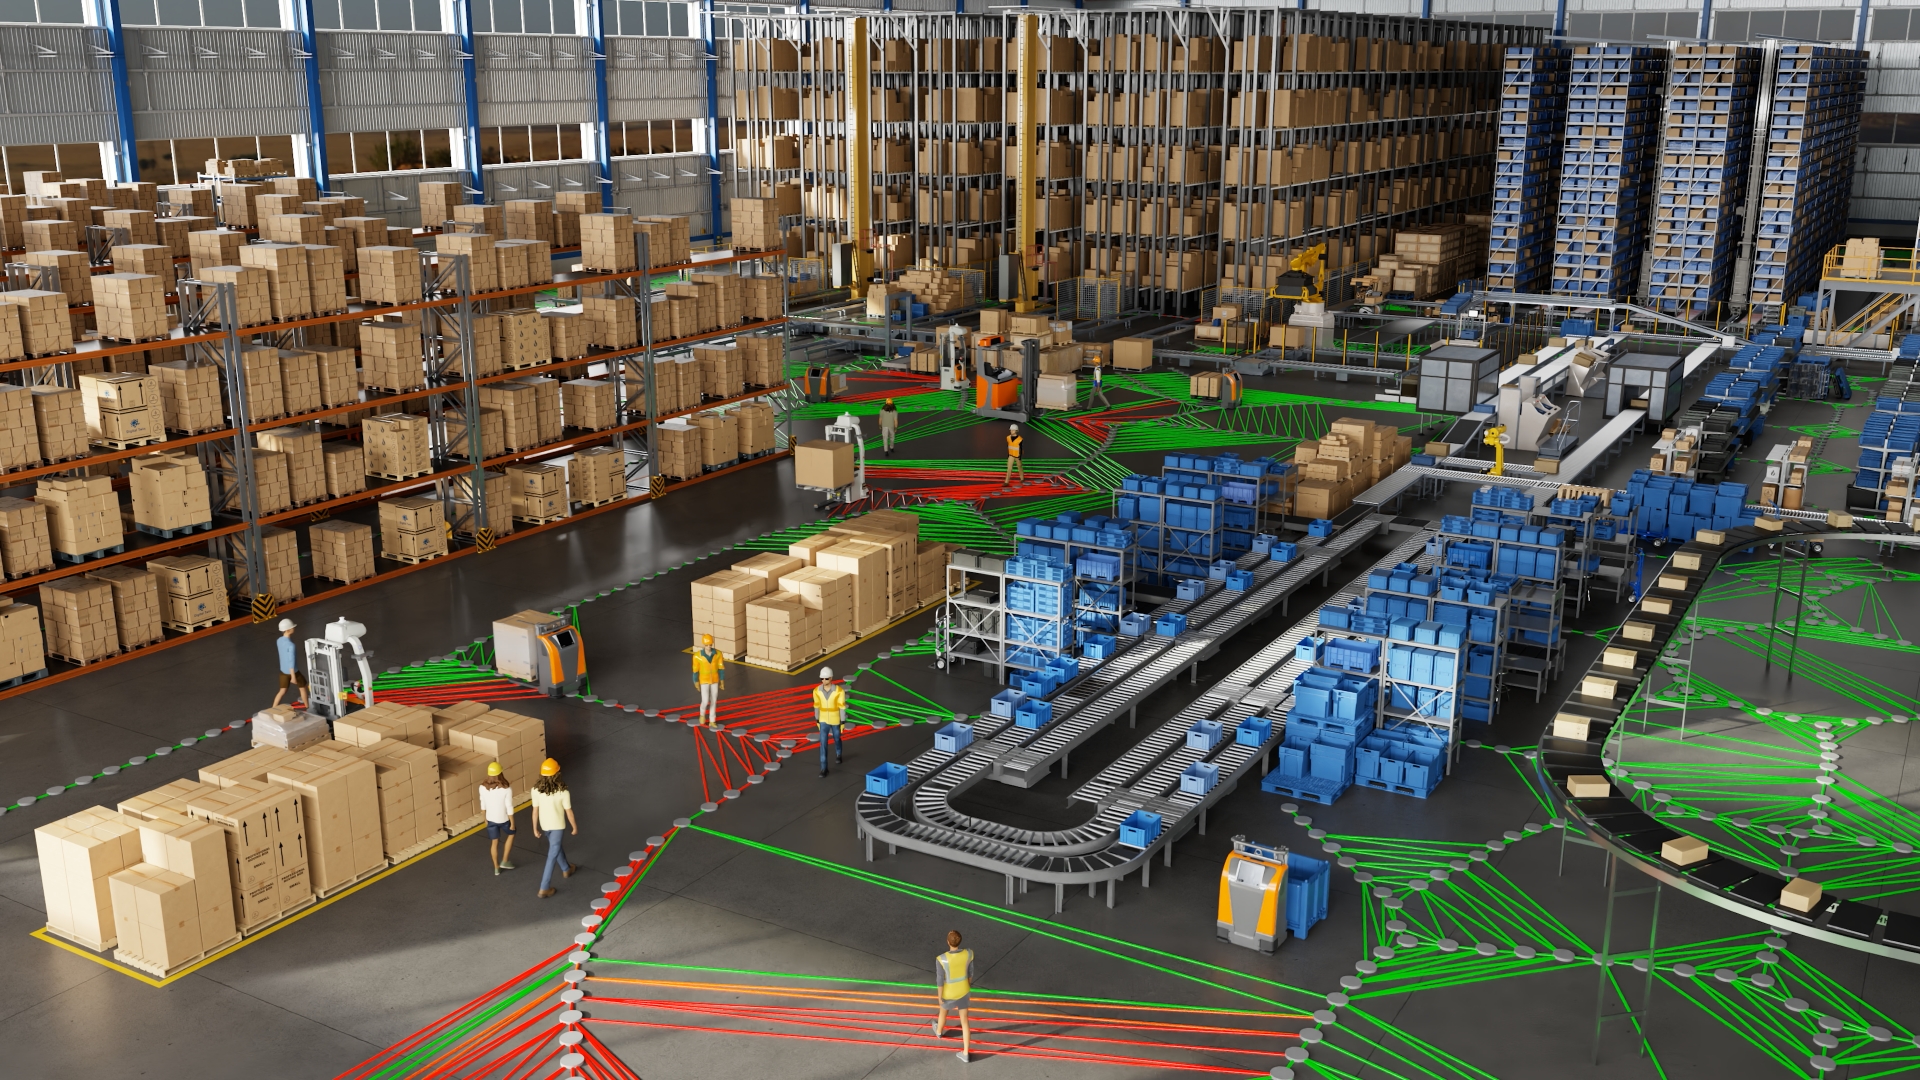
Mega マルチロボット フリート シミュレーション
実環境への導入前に、産業用マルチロボット群のテストと検証を行うためのシミュレーションをスケールします。
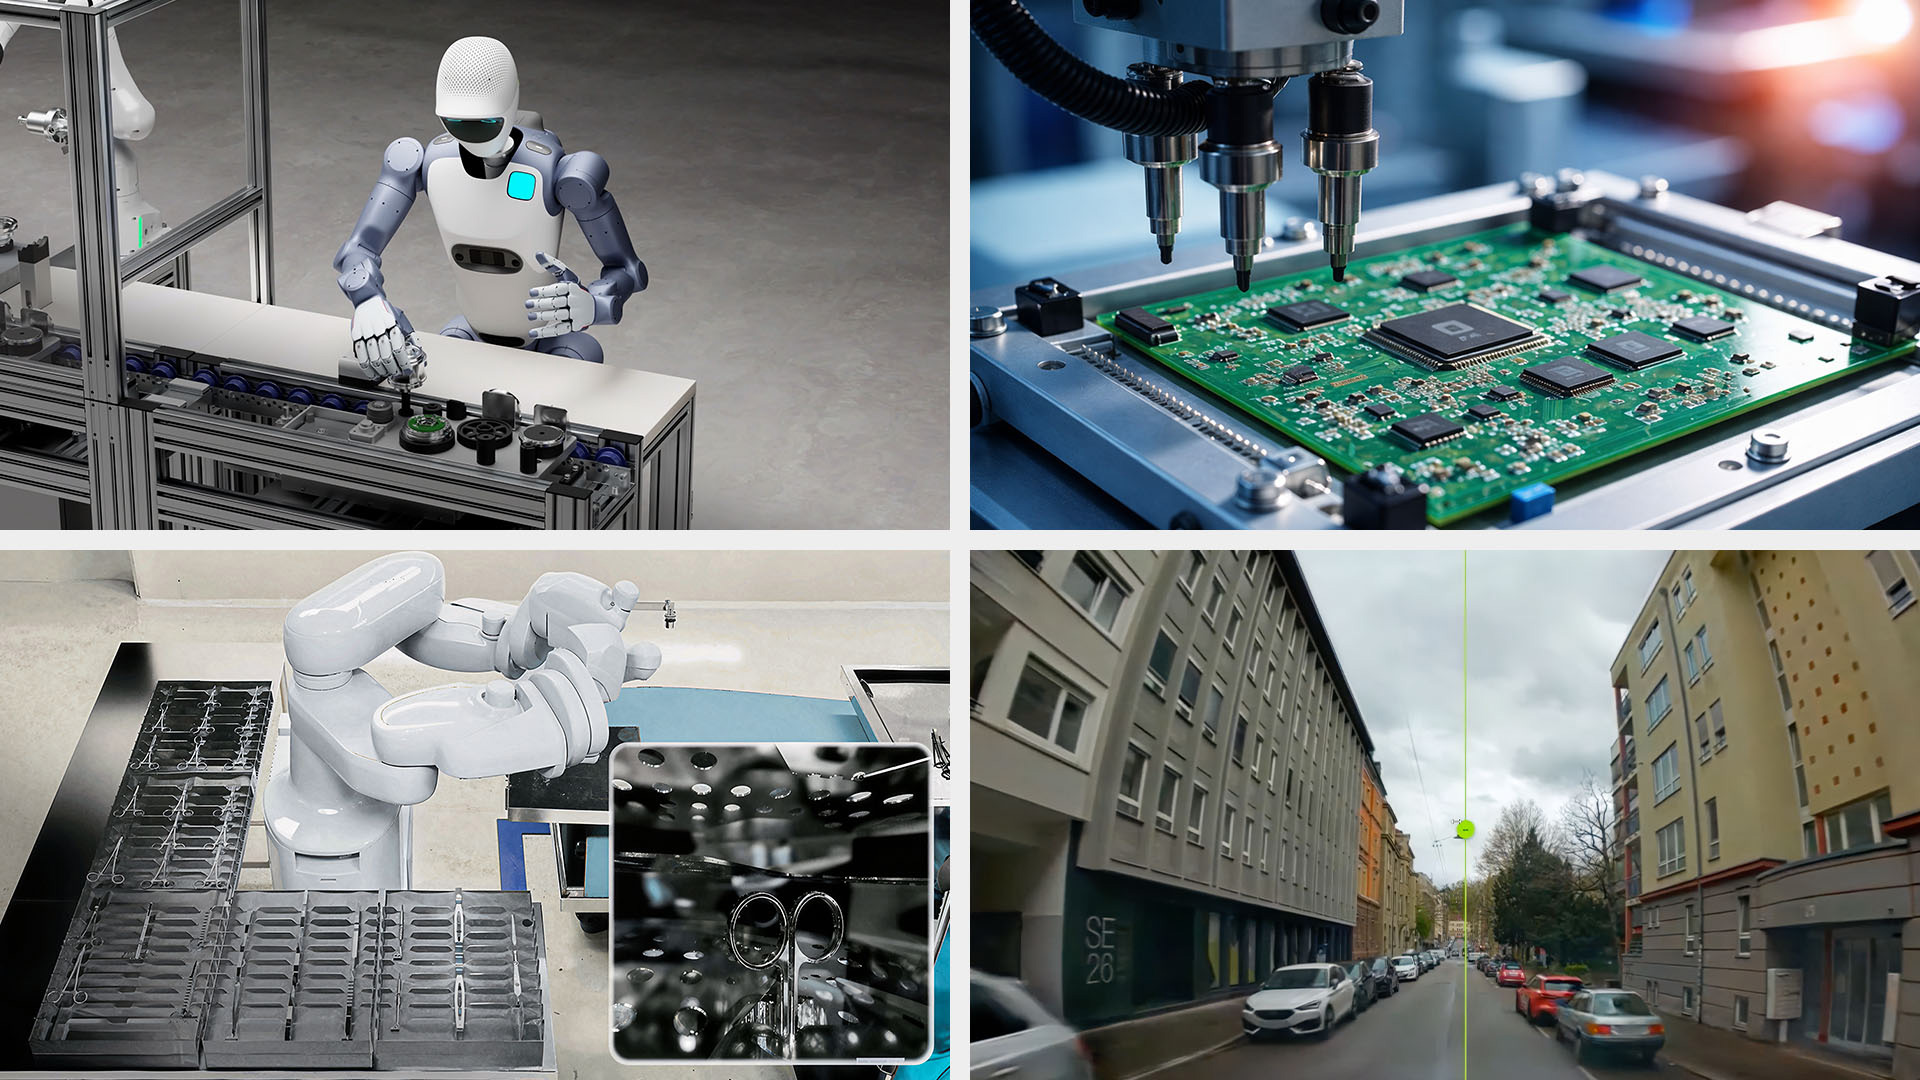
合成データ生成のためのエージェントのスキル
コーディング エージェントをフィジカル AI 開発向けの合成データ エキスパートに変身させます。
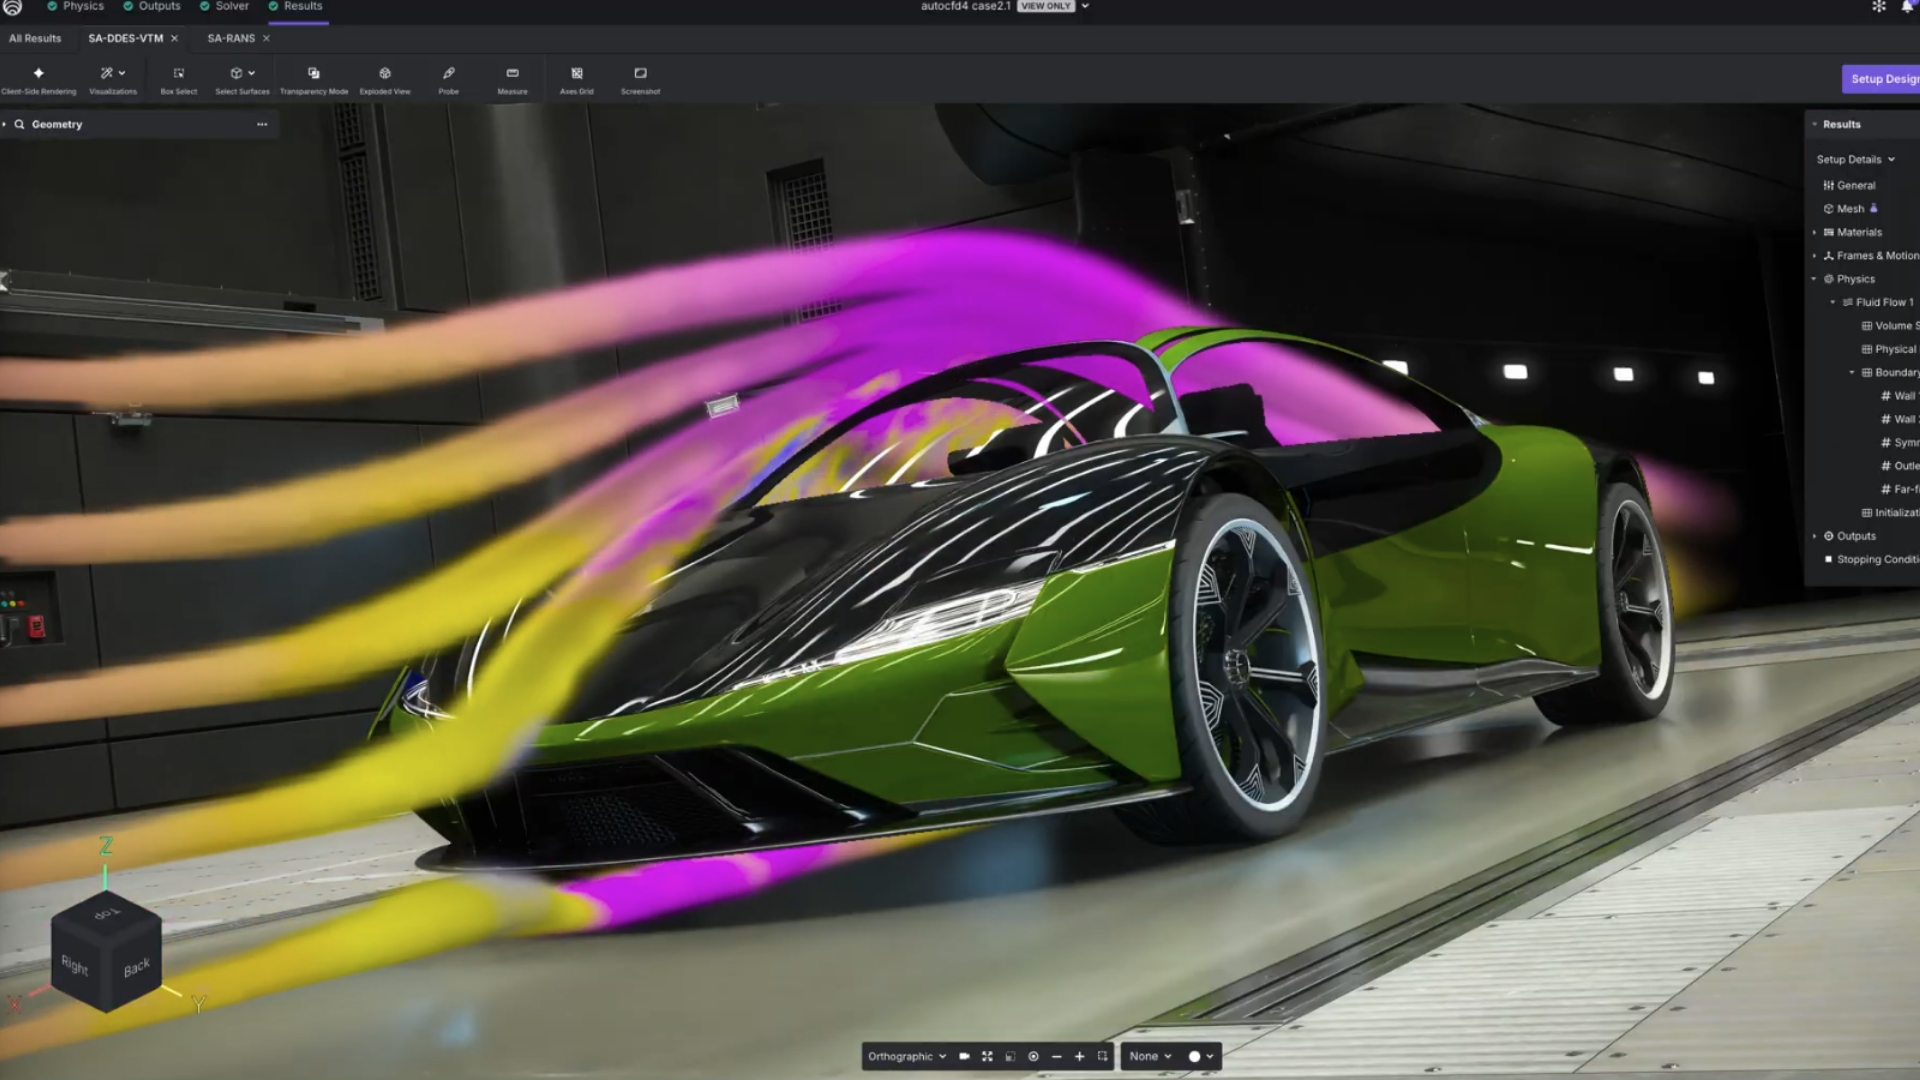
インタラクティブな流体シミュレーション向けのデジタル ツイン
リアルタイムの空気力学シミュレーションと設計向けの AI を活用した仮想風洞。